 Demo evaluada
Stock Atlas
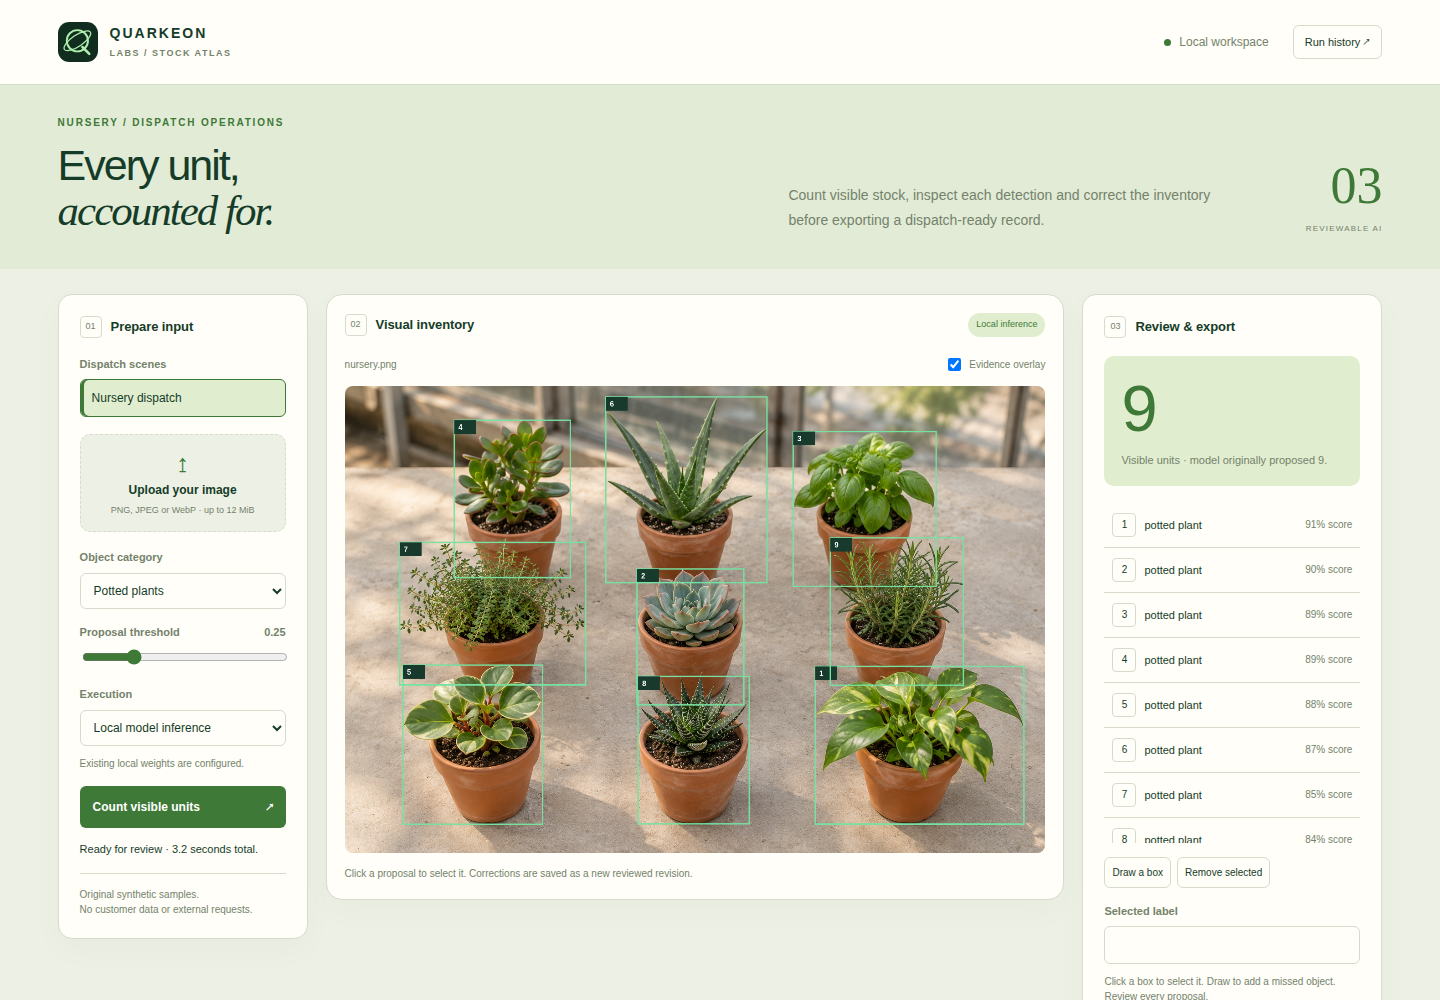
De la imagen al recuento. Unidad por unidad.
1/1Escena con recuento correcto (9 unidades)Conjunto sintético registrado
Visión / Demostración evaluada
Defectos pequeños. Evidencia visible.
Vídeo real de la demo · Narración y subtítulos en inglés · Datos ficticios
EL PROBLEMA
EL FLUJO
Compara paneles sintéticos con una memoria de superficies normales. Un ResNet18 local genera distancias de anomalía; el revisor contrasta el mapa, registra la decisión y exporta la evidencia.
EVIDENCIA REGISTRADA
| Comprobación | Casos |
|---|---|
| Paneles de prueba: clasificación correcta | 16/16 |
| Ejemplos de interfaz: clasificación correcta | 4/4 |
Fuente: registro de evaluación del proyecto, con inferencia local. Equipo registrado: NVIDIA GeForce RTX 4070 Laptop GPU / 8 GB. La latencia incluye el caso HTTP completo y puede incluir la carga inicial del modelo. Estas mediciones no se han vuelto a ejecutar en el equipo que sirve esta web.
QUÉ PODRÍAMOS CONSTRUIR CONTIGO
Tipos de pieza, tolerancias, referencias normales, condiciones de captura y coste de falsos positivos y negativos.
Dieciséis paneles de prueba con semillas distintas de las referencias, pero el mismo generador sintético. No mide precisión industrial. El mapa no es una segmentación certificada del defecto.
Hablemos de tu caso ↗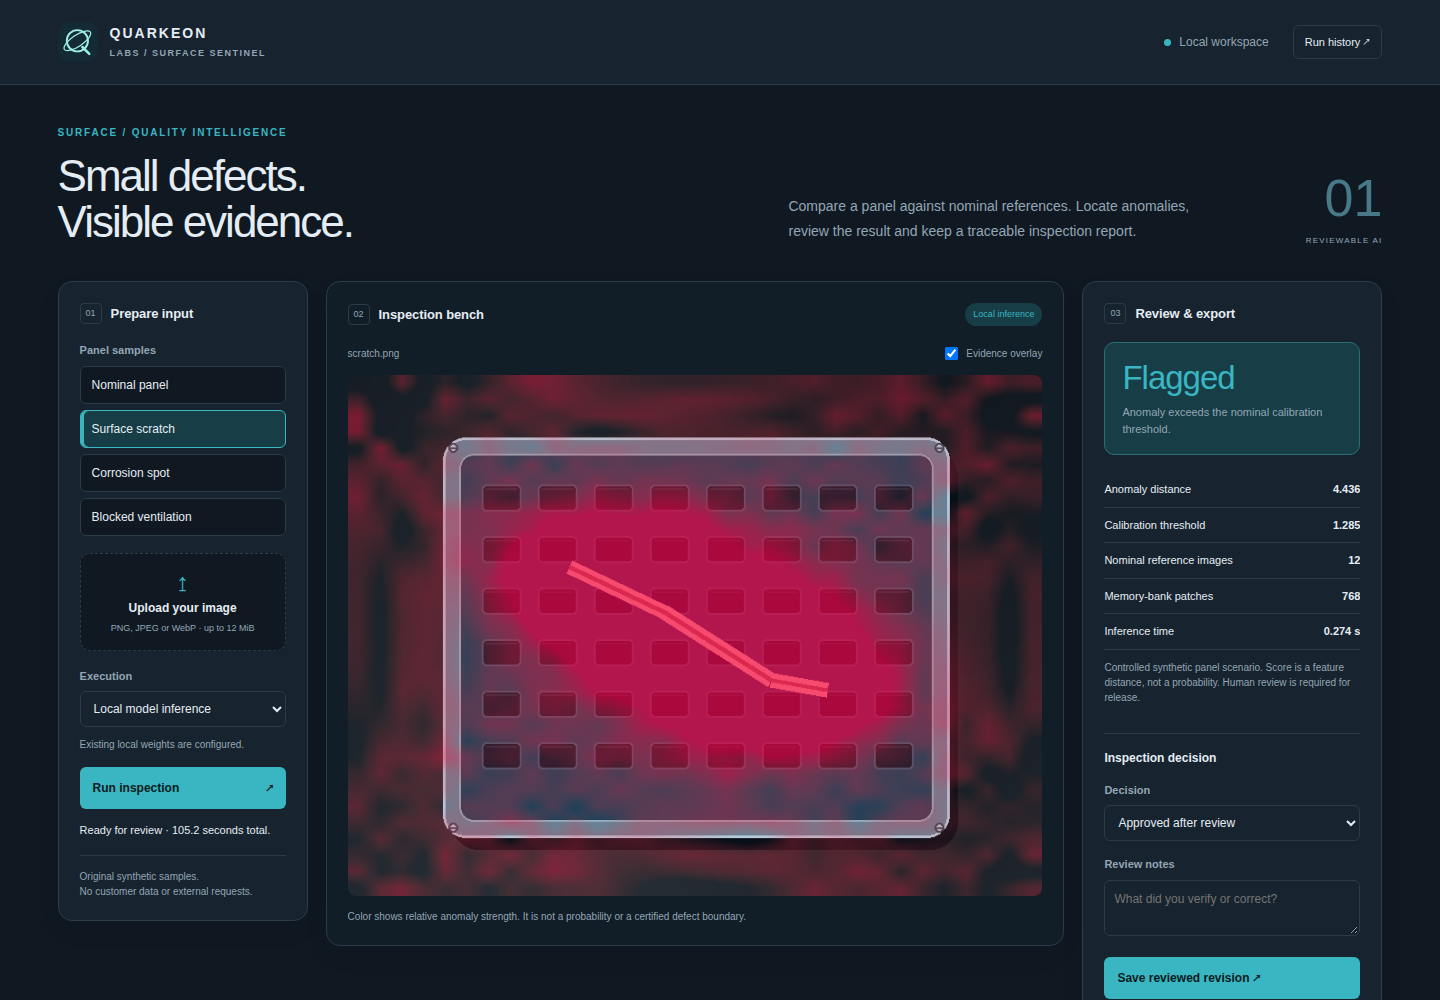 Demo evaluada
De la imagen al recuento. Unidad por unidad.
 Demo evaluada
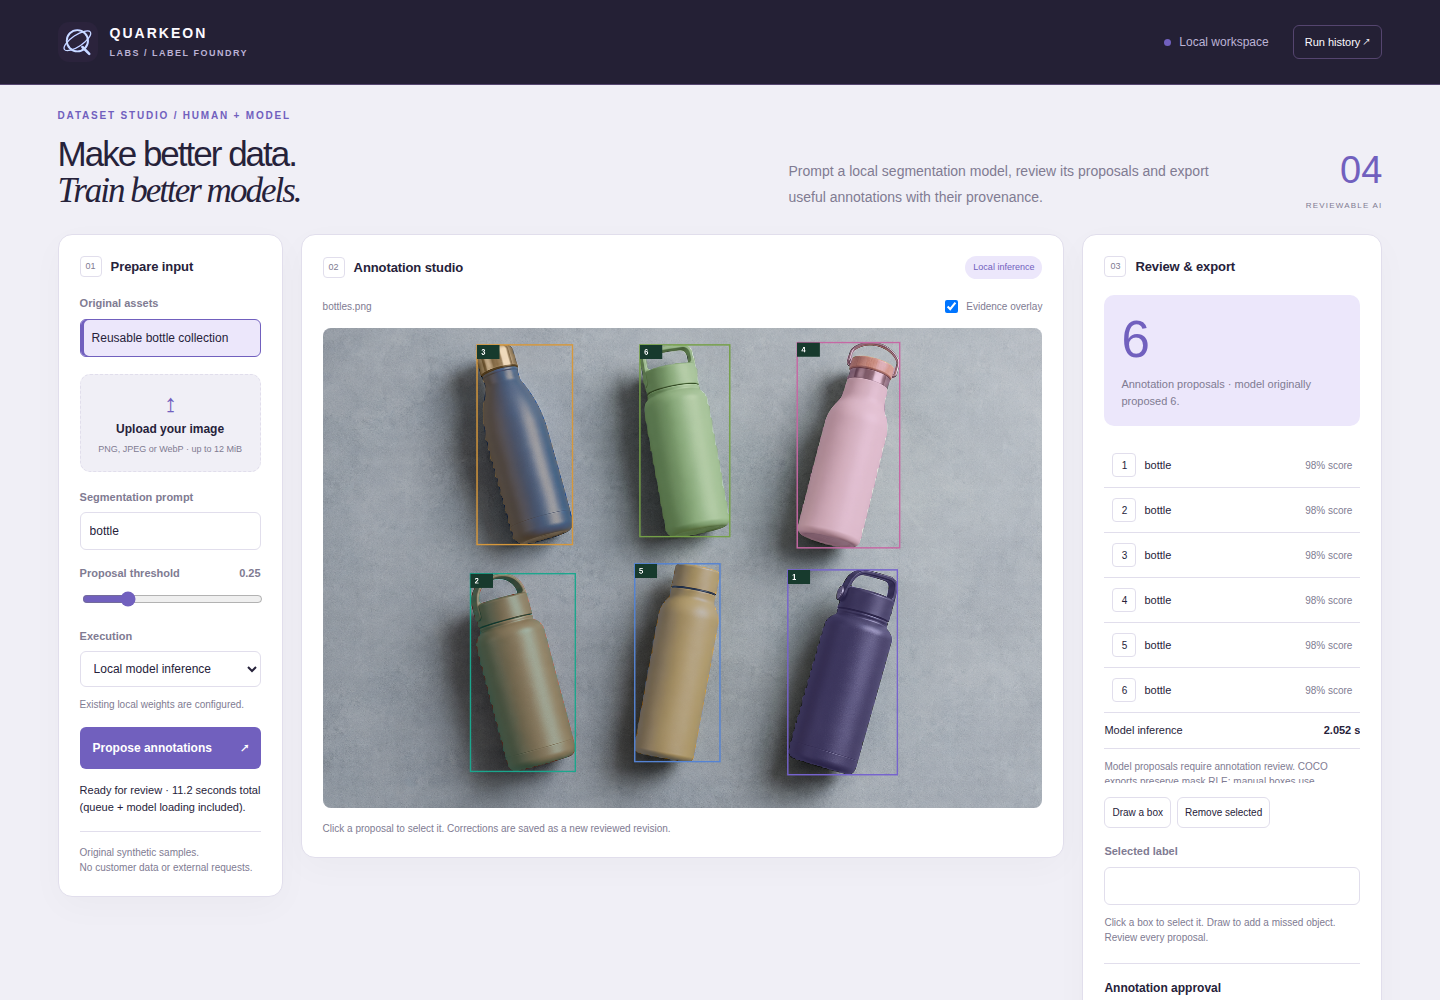
Del prompt a un dataset que puedes revisar.