 Demo con vídeo
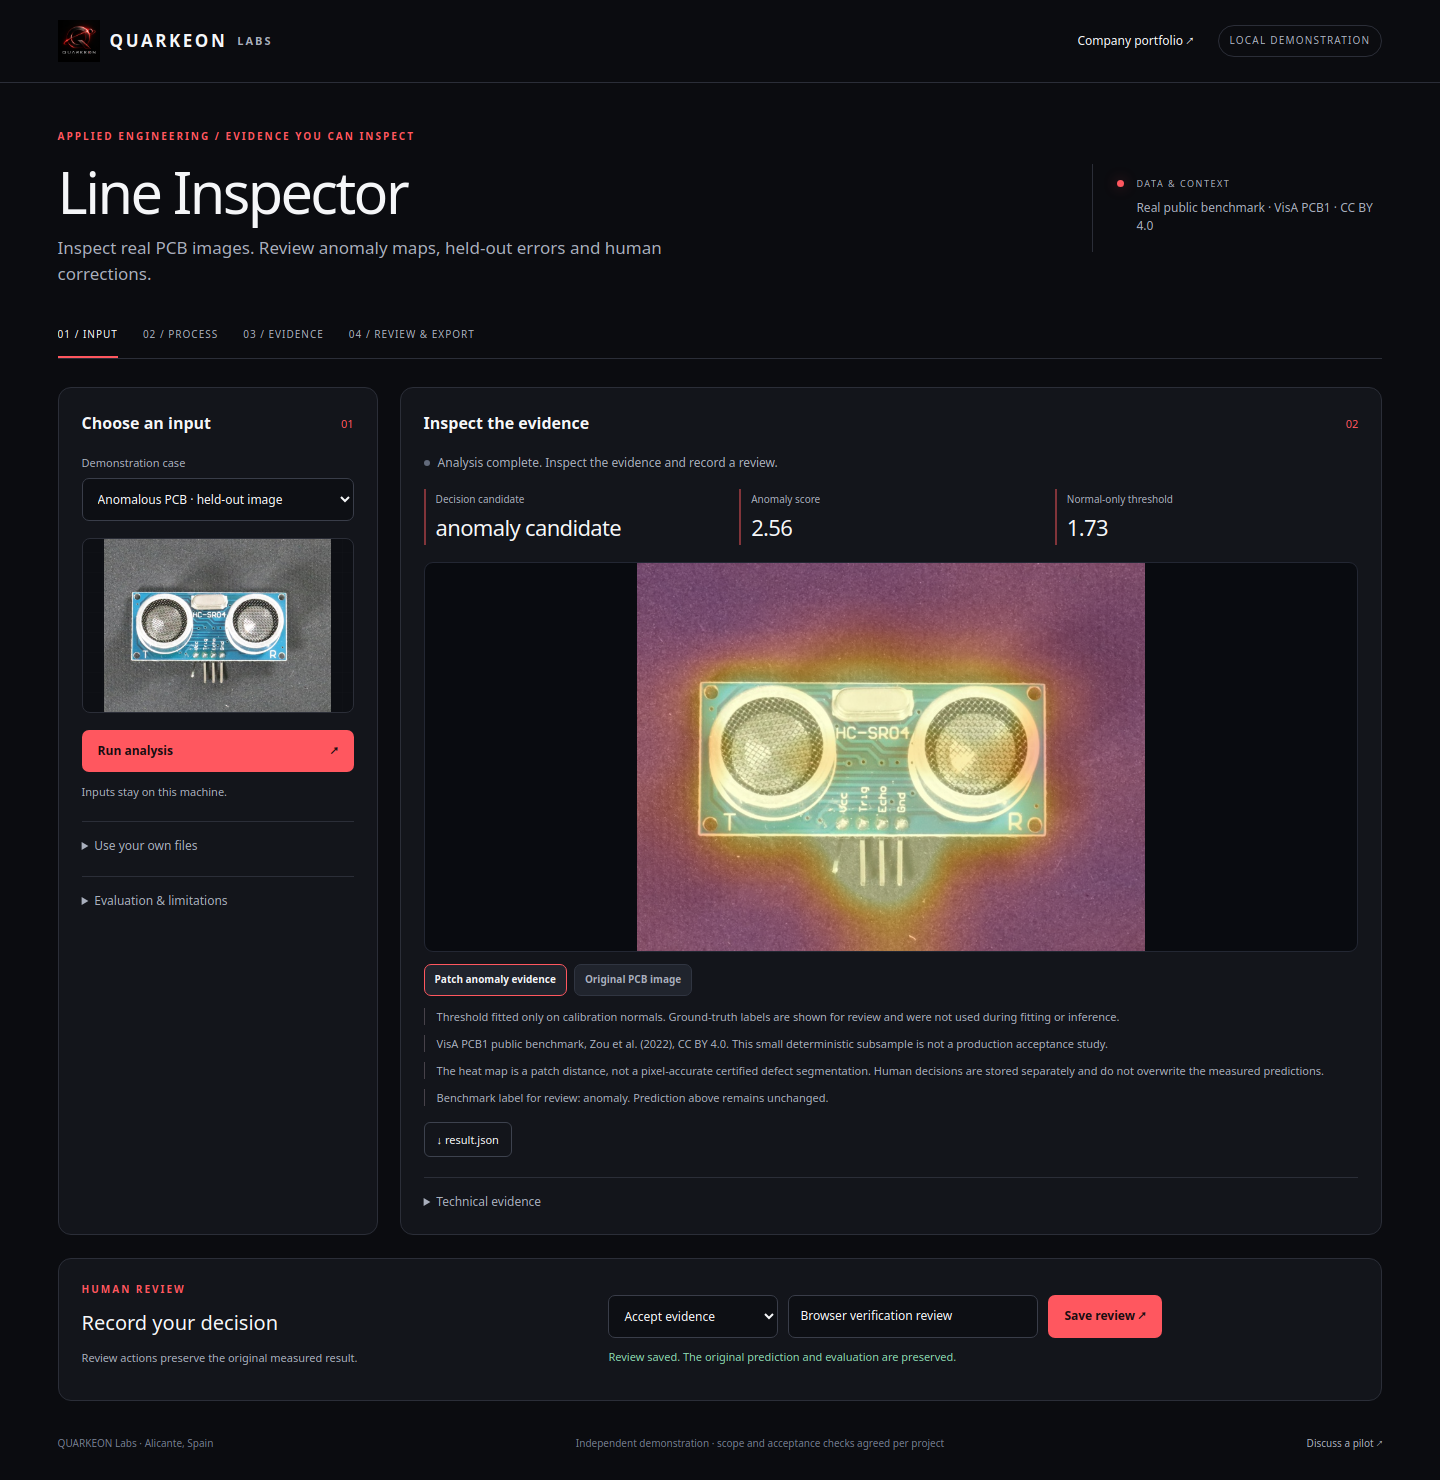
Line Inspector
Inspecciona placas reales y revisa las anomalías y los errores.
76 de 80 casos · Imágenes reales · VisAImágenes de prueba clasificadas correctamente
Ver demostraciónVisión / Demostración evaluada
Explora edificios históricos, alinea fotografías y navega una reconstrucción 3D real.
Grabación real · Narración sintética y subtítulos en inglés · Fotografías públicas atribuidas
EL PROBLEMA
EL FLUJO
Elige el Pilar, Notre-Dame o la Alhambra; calcula correspondencias ORB nuevas en el navegador, mezcla las vistas alineadas y revisa diferencias candidatas. Explora también una reconstrucción COLMAP real del Pilar.
EVIDENCIA REGISTRADA
| Comprobación | Casos |
|---|---|
| Cámaras registradas / fotos modernas | 40 de 65 |
| Pares Python con alineación registrada | 3 de 3 |
Ejecución real en CPU sobre fotografías atribuidas de Wikimedia Commons. La mediana/p95 corresponde a tres análisis Python SIFT completos; el tiempo de reconstrucción registrado es 153,34 s. La demo interactiva mide por separado cada cálculo ORB nuevo. El error de reproyección es una medida de ajuste interno, sin verdad terreno métrica ni anotaciones independientes de cambios.
QUÉ PODRÍAMOS CONSTRUIR CONTIGO
Cobertura fotográfica, calibración, licencias, referencias de escala, superficies comparables y evaluación independiente.
40 de 65 fotografías modernas se registraron en el modelo principal: 1.680 puntos dispersos y 0,429 px de error mediano de reproyección. Escala arbitraria, sin malla ni verdad terreno métrica. Las diferencias necesitan revisión; la localización histórica se rechazó por ambigua.
Quiero un piloto de matching o documentación 3D ↗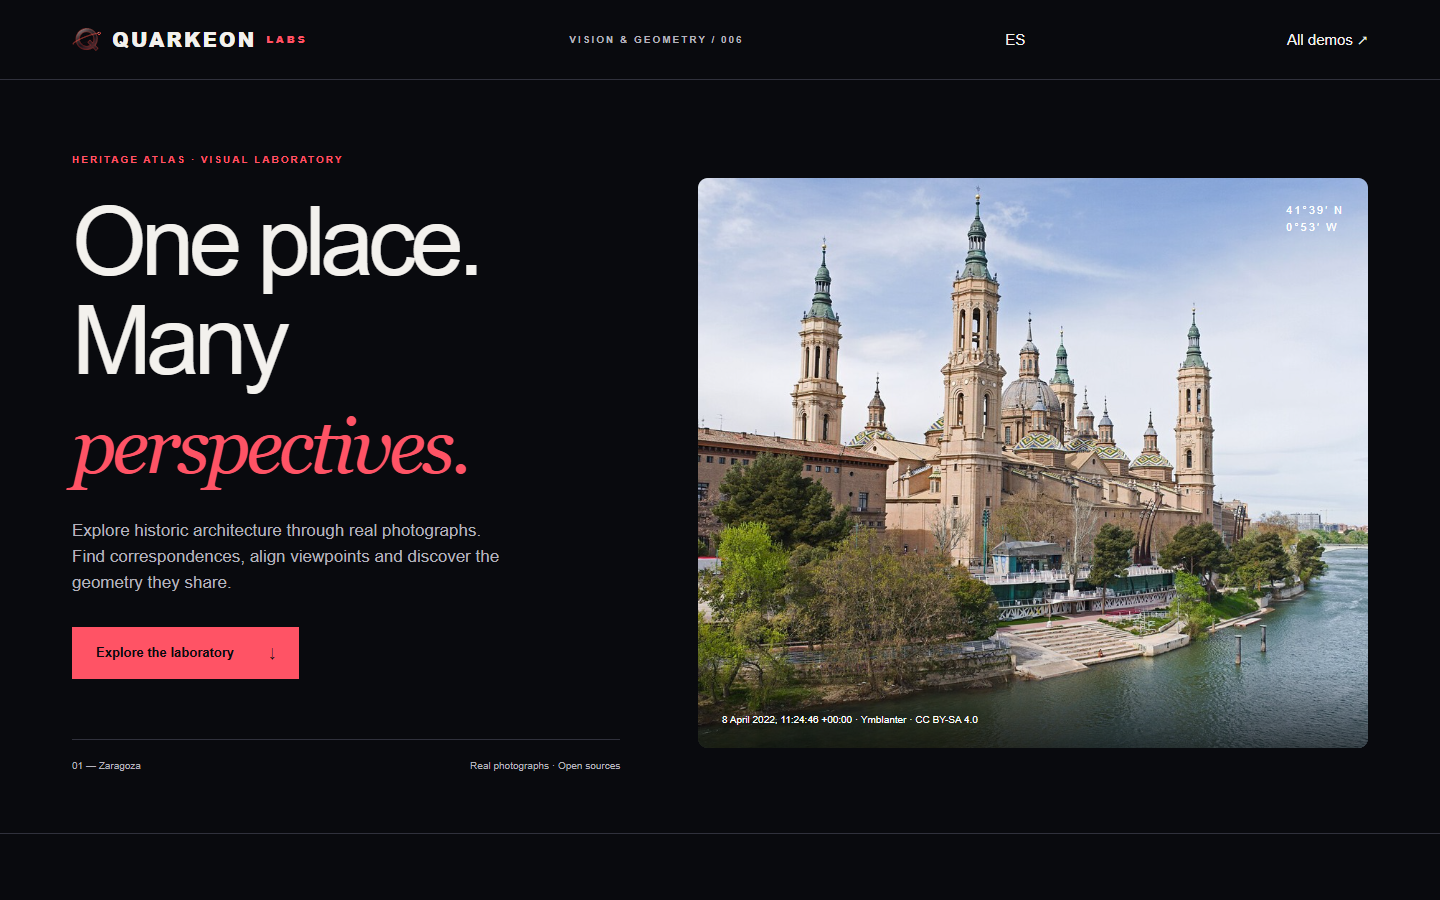 Demo con vídeo
Inspecciona placas reales y revisa las anomalías y los errores.
76 de 80 casos · Imágenes reales · VisAImágenes de prueba clasificadas correctamente
Ver demostración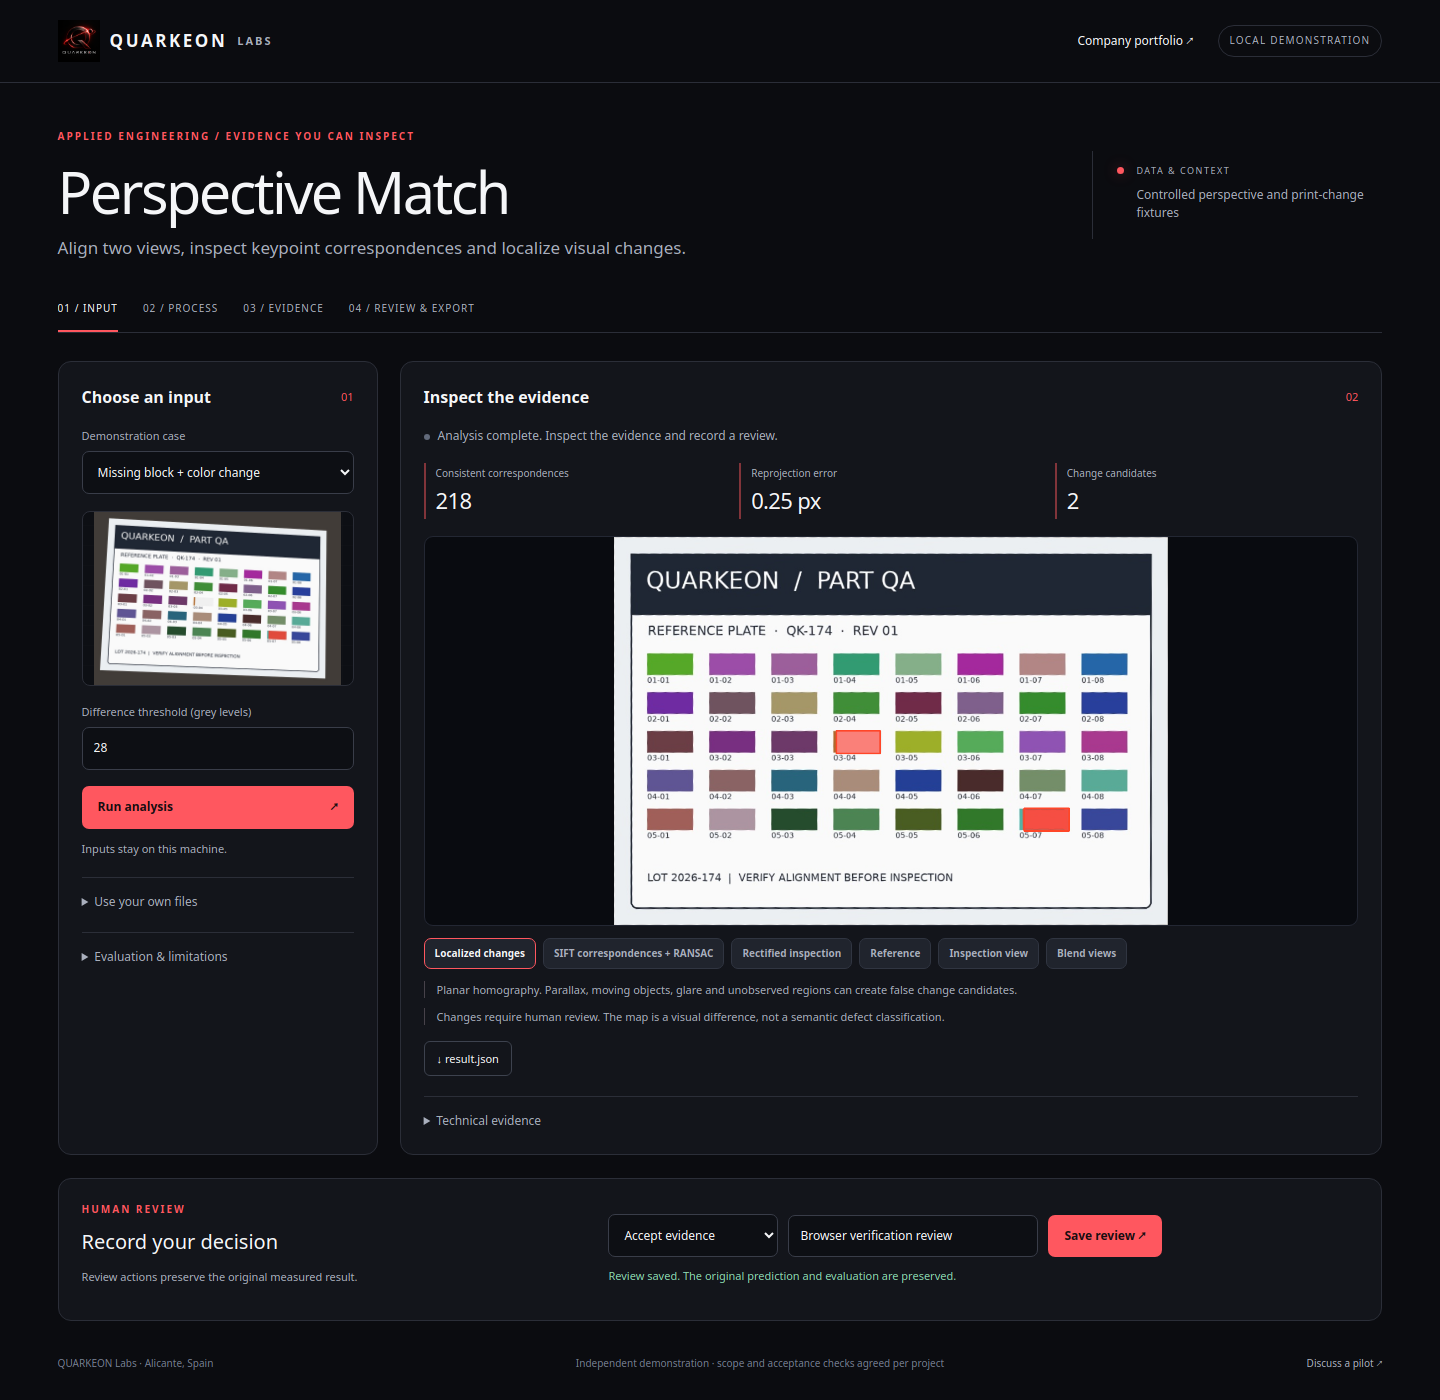 Demo con vídeo
Alinea dos imágenes y localiza diferencias visuales.
12 de 12 casos · Pares simuladosPares con error de esquina menor de 2 px
Ver demostración